 造物记录


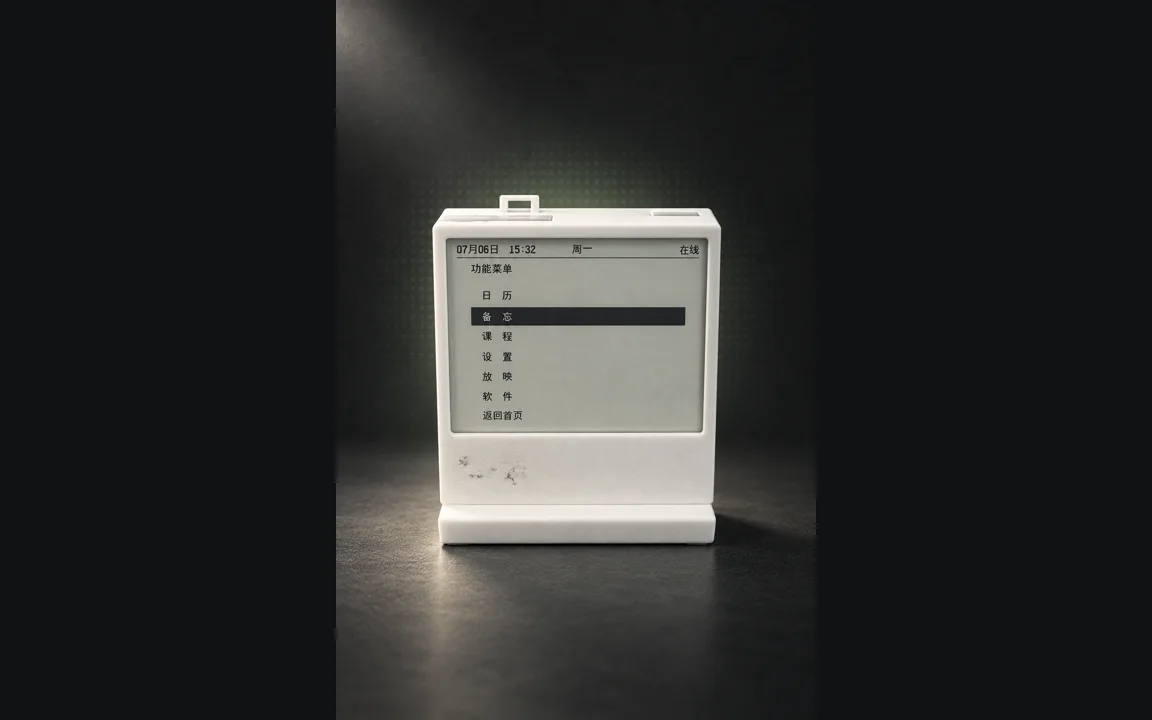 实拍衍生视觉
InkFeed4.2 英寸电子纸信息终端
ESP32-S3 驱动的 400 × 300 电子纸原型,把天气、摘要、日历与待办放进桌面。沿着 Web / BLE、数据整理、Paint 和 epd_flush,记录信息怎样成为一张可读的画面。
打开完整项目把好奇心,做成可以运行的东西。
每一件作品,都有一段值得展开的过程。
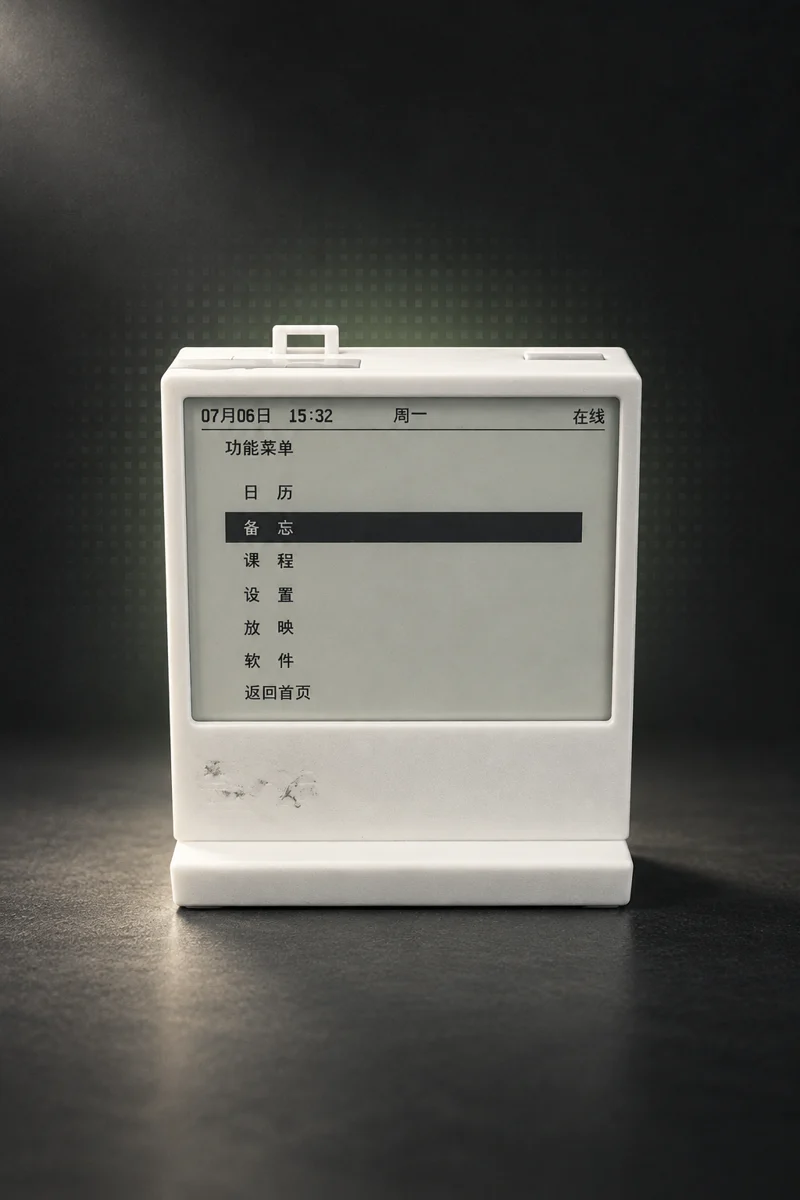 InkFeed4.2 英寸电子纸信息终端
 VIBRATION柔性振动检测与采集链路
 TRACE航向保持与灰度循迹小车
 STRIDE八自由度四足机器人
把一天的信息,留在一张安静的屏幕上。
先让每一个样本,完整地到达。
有线时看地面,无线时守住方向。
从有边界的驱动,走向第一步。
侧面选作品,中央点按或拖动翻面。方向键切换,Enter / 空格翻面。图像性质见各张角标与说明;AI 概念视觉不代表实物或测试结果,可随项目进展替换为实拍。
当前作品 InkFeed
也可以直接搜索,找到你关心的方向。
4 个项目
实拍衍生视觉ESP32-S3 驱动的 400 × 300 电子纸原型,把天气、摘要、日历与待办放进桌面。沿着 Web / BLE、数据整理、Paint 和 epd_flush,记录信息怎样成为一张可读的画面。
打开完整项目 工程插画
ESP32-C3 与 MPU6050 的振动检测工程,从“没有应答”走到面包板采样,再从 FIFO 半帧误判回到连续样本。保留异常、恢复与测量条件,逐步建立可信的数据链路。
打开完整项目 工程插画
TI MSPM0G3507 自动行驶小车:直线使用 MPU6050 航向反馈,弧线切换八路灰度循迹,编码器速度环贯穿全过程。把赛道分段,也把控制与任务状态分开。
打开完整项目 工程插画
ESP32-S3、八个 MF168 与 PCA9685 的四足工程,目前完成受约束的驱动与主机验证基础。先把通道、标定和故障状态写清楚,再进入实物单关节、单腿、IK 与步态。
打开完整项目可以减少一个标签,或清除条件重新浏览。