 造物记录
频率没变,波形为什么变了?
固定重复的节奏,再改变一轮里亮起的部分。从一条可操作的方波出发,把频率、周期和占空比分清楚。
STRIDE
从有边界的驱动,走向第一步。
ESP32-S3、八个 MF168 与 PCA9685 的四足工程,目前完成受约束的驱动与主机验证基础。先把通道、标定和故障状态写清楚,再进入实物单关节、单腿、IK 与步态。
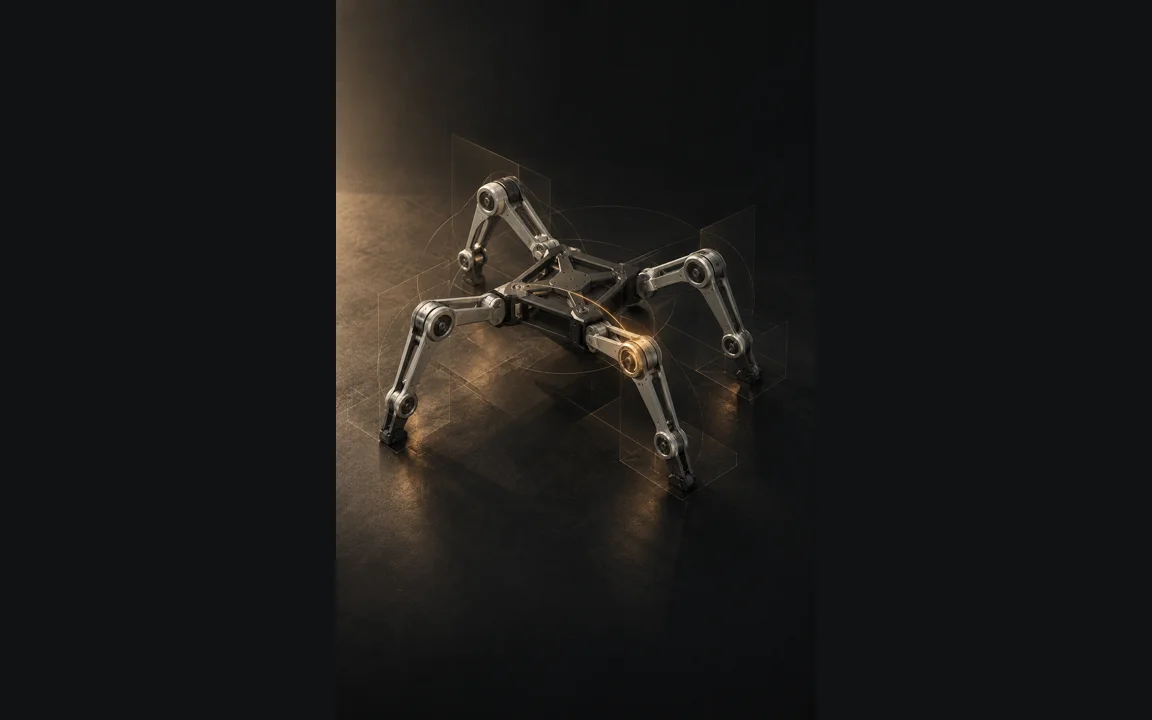
STRIDE 面向八自由度四足机器人:四条腿,每条腿两个关节,使用 ESP32-S3、PCA9685 与 8 × XINHUI MF168。当前先处理一个基础问题:一个逻辑角度,经过哪套标定与通道映射,才能成为明确输出。
工程从驱动、关节约束和故障行为开始,尚未进入实物动作。这样的起点让后续装配、标定和运动算法有共同边界,也为电脑上的几何演示与真实设备建立清楚的区别。
总线适配负责明确的设备访问与错误返回;PCA9685 驱动负责地址、时钟、通道和输出关闭;关节库把逻辑角度、标定区间与通道关系组织起来。初始化先关闭输出,不自动发送中位脉冲。
逻辑关节固定使用 FL / FR / RL / RR,每腿 joint0 / joint1,暂不假定它们是哪种机械轴。标定确认后才允许配置、arm 和 set_angle;arm 表示接受后续目标,本身不产生脉冲。
当前工程通过主机寄存器替身检查 PCA9685 与关节库,覆盖地址边界、重复通道、无效标定、量化和错误传播。2026-10-12 的验证记录为 143 checks、0 failures,并完成 ESP32-S3 离线构建。
持续总线故障测试保留了一个重要事实:请求关闭失败时,旧脉冲可能仍然存在。软件因此返回失败并锁存故障,禁止新的角度动作。这为后续观察真实硬件的故障行为留下明确检查点。
测试夹具中的频率、角度与脉宽只用于验证软件规则,不是 MF168 工作数据。舵机控制条件、机械中位和允许区间需要具体资料与受控标定;25KG 扭矩标称也不能用来推导供电电流。
软件关闭 PWM 不等于断电,也不能保证总线损坏或 MCU 重启时执行机构停止。OE 和电源关断的实际连接仍要在硬件阶段确认,后续动作入口才能提供准确状态。
现有主程序只执行接线未确认的保护与诊断路径,没有启动真实 PCA9685 / MPU6050 链路。历史验证覆盖主机检查与离线构建,没有烧录、硬件 I²C 通信、PWM 波形测量、舵机运行或机械验证。
单舵机标定操作入口、标定持久化、速度斜坡、MPU6050 驱动、IK 和步态都属于后续工作。八关节结构示意用于理解命名和关系。
下一阶段先确认开发板、总线与地址、OE、供电、八关节通道和转向,再收集实际中位、机械上下限与连杆尺寸。资料齐全后建立受控单舵机标定入口,并测量输出波形和动作。
单关节可复现后进入单腿,几何和装配关系明确后再实现 IK、轨迹与步态,最后考虑 IMU 补偿。每一步留下输入、条件与观察,让“走出第一步”有可追溯的基础。
当前工程通过主机寄存器替身检查 PCA9685 与关节库,覆盖地址边界、重复通道、无效标定、量化和错误传播。2026-10-12 的验证记录为 143 checks、0 failures,并完成 ESP32-S3 离线构建。
持续总线故障测试保留了一个重要事实:请求关闭失败时,旧脉冲可能仍然存在。软件因此返回失败并锁存故障,禁止新的角度动作。这为后续观察真实硬件的故障行为留下明确检查点。
八关节使用 FL / FR / RL / RR 与 joint0 / joint1 标识;目标先经过标定、通道映射和状态检查。
逻辑关系示意;不表示完整电路、接线或实时硬件数据。